GÖMÜLÜ KONTROL · PCB · MOTOR SÜRÜCÜ
STM32G431 Tabanlı 3 Kanallı Fırçalı DC Motor Sürücü
RoboCup mobil robotu için tek motorlu kontrol prototipi test edildi; ardından üç motoru birleştiren STM32G431 tabanlı PCB tasarlandı.
Neden bu kart?
RoboCup Middle Size League robotunda kullanılan hazır sürücü her seferinde iki motoru kontrol ediyordu. Bu çalışma, üç tekerleği tek kartta toplamak ve kontrol yazılımını uygulamaya göre değiştirebilmek için başladı.
Önce tek motor
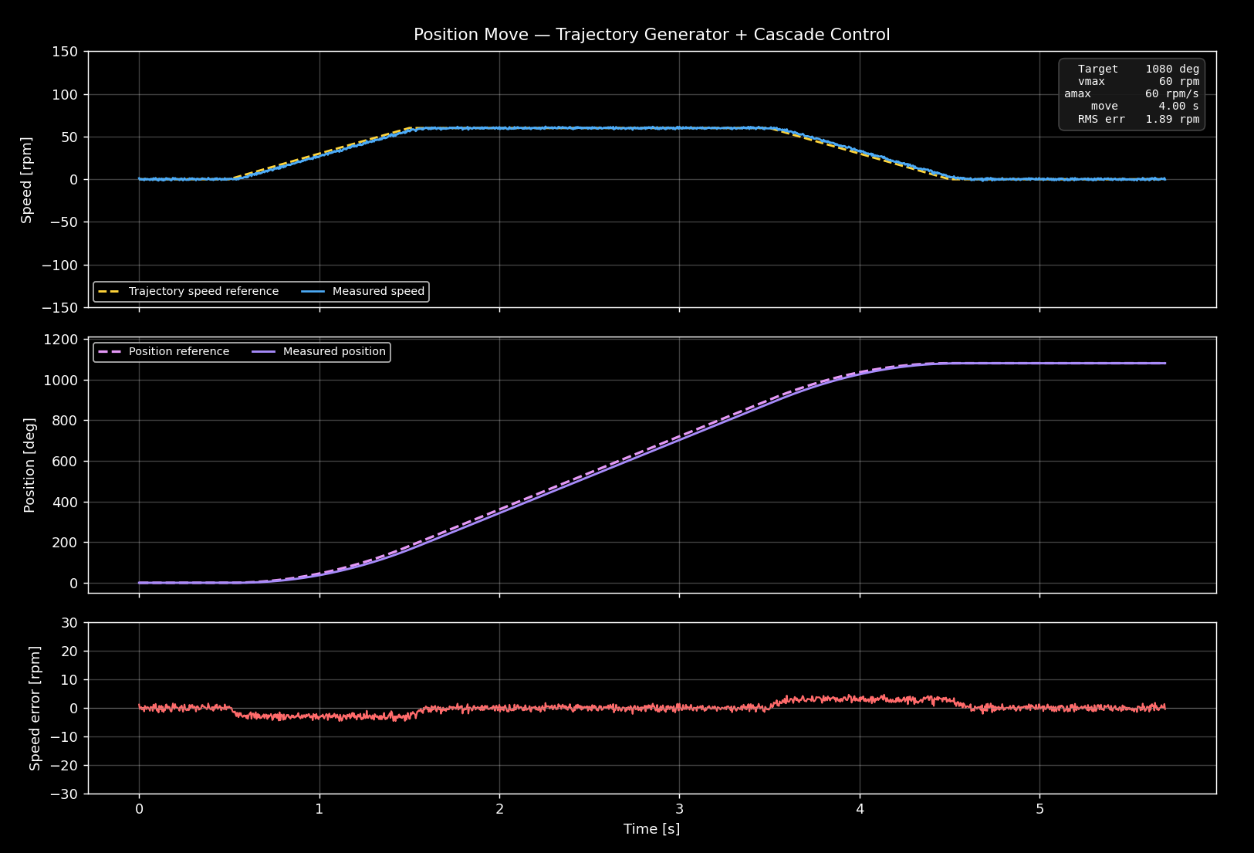
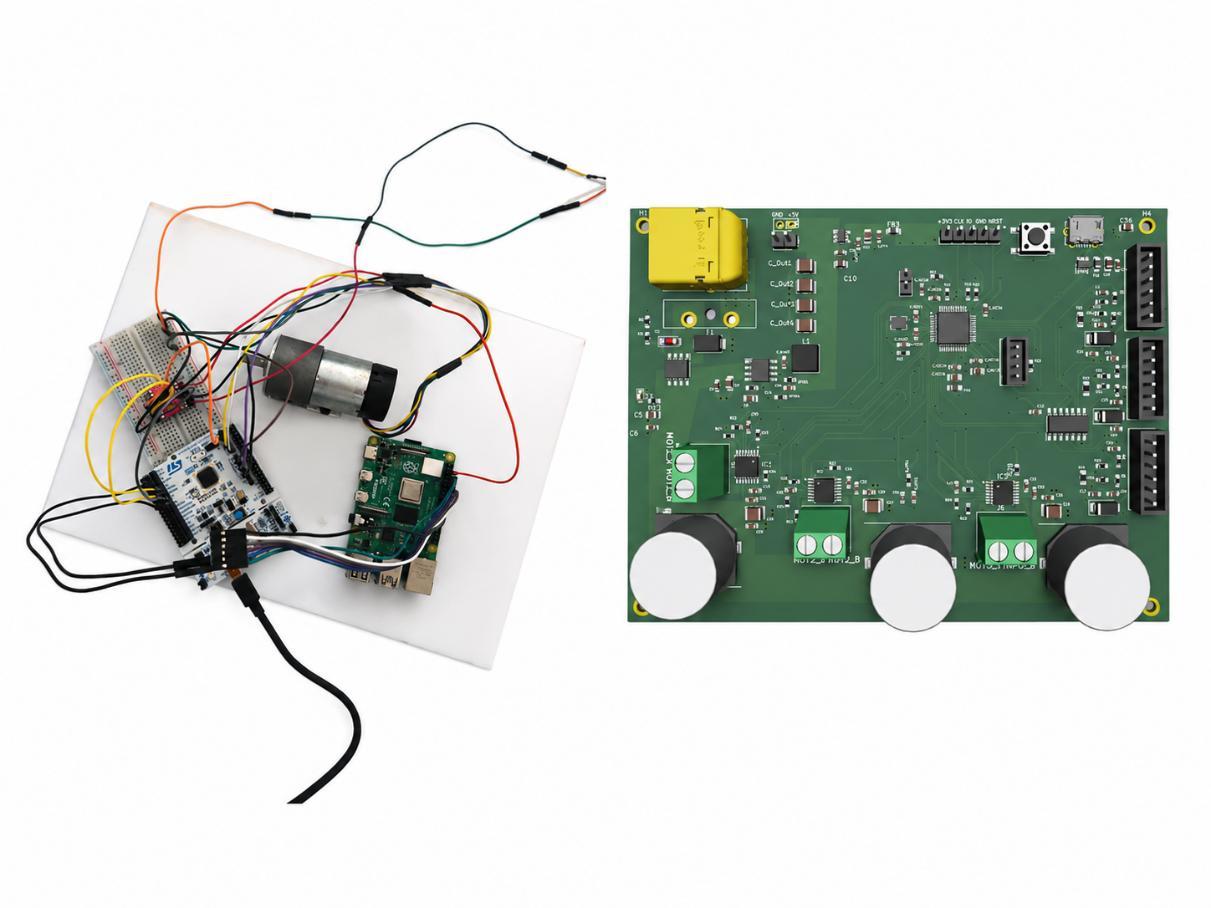
STM32 NUCLEO-F411RE, TB6612FNG sürücü ve enkoderli bir DC motorla kontrol yazılımı denendi. Raspberry Pi üzerinden UART komutları gönderildi ve telemetri kaydedildi. Hız döngüsü 1 kHz, konum döngüsü 100 Hz çalıştı; testlerde 60 rpm adım yanıtı yaklaşık 150 ms'de hedefe ulaştı.
Üç kanallı tasarım
Sonraki aşamada KiCad'de STM32G431CBT6 ve üç DRV8874 çevresinde iki katmanlı bir PCB çizildi. 24 V giriş, üç enkoder arayüzü, IPROPI üzerinden akım geri beslemesi, USB/UART bağlantıları ve giriş koruması aynı tasarımda toplandı.
Nerede kaldı?
Tek motorlu prototip laboratuvarda çalıştırıldı. Üç kanallı kartın şeması ve yerleşimi tamamlandı; ERC ve DRC kontrolleri hatasız geçti. Ancak raporun tamamlandığı tarihte kart üretilmemişti. Üç motorun eş zamanlı çalışması, akım ölçümü, sıcaklık ve EMI davranışı henüz fiziksel kart üzerinde test edilmedi.
Kongre Sunumu
Çalışma SAVTEK 2026 — 12. Savunma Teknolojileri Kongresi'nde sunuldu.